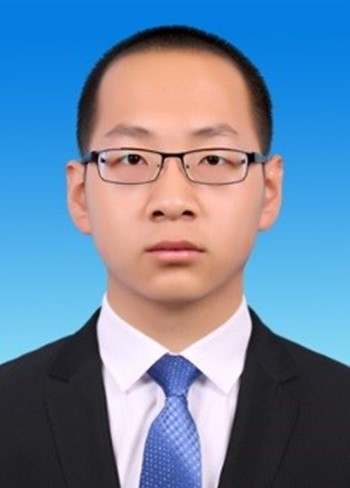


| 余相 |
讲师 硕士生导师 | |
邮箱:20240018@upc.edu.cn 办公地点:国工楼445 | |
 教育经历 | |
2013.09-2017.06 | 哈尔滨工程大学船舶与海洋工程专业,工学学士 |
2017.09-2023.06 | 哈尔滨工程大学船舶与海洋结构物设计制造专业,工学博士 |
 工作经历 | |
2024.04-2026.06 | 中国石油大学(华东),博士后 |
2024.05-至今 | 中国石油大学(华东),讲师 |
 研究领域/招生方向 | |
[1] 水下机器人技术 [2] 最优状态估计 [3] 组合导航与智能控制 | |
 主讲课程 | |
[1] 本科生《船舶原理I》 [2] 本科生《船舶原理II》 | |
 主持项目 | |
[1] 单水声信标辅助自主水下航行器群体导航方法研究,国家自然科学基金青年项目,2026.01-2028.12,主持 [2] 广域异构通信组网海试验证与性能评估,国家重点研发计划-子课题,2026.01-2028.12,主持 [3] 基于一致滤波的AUV惯性/单信标组合导航方法研究,山东省自然科学基金青年项目,2025.10-2028.09,主持 [4]基于李群描述的自主水下航行器单信标定位方法研究,中国博士后科学基金面上资助,2024.11-2026.04,主持 [5]考虑声传播折射的水下单信标导航方法研究,中国石油大学(华东)自主创新科研计划项目,2024.05-2027.04,主持 | |
 学术论文 | |
[1] Xiang Yu, Hongde Qin, and Zhongben Zhu*, Underwater Localization for AUV in Motion Using Two-way Travel Time Measurements with Unknown Sound Velocity, IEEE Transactions on Vehicular Technology, 2023, 7(9): 11358-11373 [2] Xiang Yu, Jingqiang Bao and Hongde Qin*, IMU/UWB Integrated Navigation Based on Nonlinear Error State Definitions, IEEE Transactions on Vehicular Technology, 75(6): 9433-9447. [3] Xiang Yu, Hongde Qin and Zhongben Zhu*, Observability Analysis of a Single-Beacon Underwater Navigation Method With Unknown Effective Sound Velocity, IEEE Journal of Oceanic Engineering, vol. 49: (4):1634-1646 [4]Xiang Yu, Min Lou*, Yangyang Wang, Jing Shen, Mingshuang Qian,Huber-generalized correntropy robust Kalman filtering for non-Gaussian state-space model,Signal Processing,252,2027,110925 [5] Xiang Yu, Jingqiang Bao, Zhang Shi, Hongde Qin*,Improved maximum correntropy nonlinear Kalman filter with application to TDOA localization,Measurement,257, Part D,118822. [6] Xiang Yu, Zhang Shi, Hongde Qin*, Peilong Xu,AUV single-beacon localization based on virtual long baseline with an isogradient sound velocity profile,Ocean Engineering,350, 124169 [7] Xiang Yu, Hongde Qin, and Zhongben Zhu*, Variational Bayesian Approximation Based Robust Adaptive Single Beacon Navigation Method, Applied Ocean Research, 1233: 103025;2022 [8] Xiang Yu, Hongde Qin, and Zhongben Zhu*, Globally exponentially stable single beacon underwater navigation with unknown sound velocity estimation, Journal of the Franklin Institute, 358(4):2515-2534;2021 [9] Xiang Yu, Hongde Qin, Zhongben Zhu*, and Zhong-Chao Deng, Markov chain Monte Carlo based adaptive Rauch–Tung–Striebel smoother, Journal of the Franklin Institute, 359(15): 8355-8376, 2022 [10] Xiang Yu, Hongde Qin, and Zhongben Zhu*, Single Beacon Underwater Navigation Method in the Presence of Unknown Effective Sound Velocity, Clock Drift and Inaccurate Beacon Position, Indian Journal of Geo-Marine Sciences, 50(11): 969-977, 2022 [11] Jingqiang Bao, Xiang Yu*, Xiaokai Mu, Chuan Hu and Hongde Qin*, Geometric Extended Kalman Filter With Dual Robust Kernels for Integrated Navigation, IEEE Transactions on Instrumentation and Measurement, vol. 74, pp. 1-17, 2025, Art no. 8510517. [12] Jingqiang Bao, Xiang Yu, Xiaokai Mu and Hongde Qin*, Human-Inspired Local Trajectory Consistency for Robust INS/GNSS Integration, IEEE Transactions on Industrial Electronics [13] HongdeQin, Xiang Yu, Zhongben Zhu*, and Zhongchao Deng, An expectation maximization based single beacon underwater navigation method with unknown ESV, Neurocomputing, 378: 295-303; 2020 [14] HongdeQin, Xiang Yu, Zhongben Zhu*, and Zhongchao Deng, A Variational Bayesian approximation based adaptive single beacon navigation method with unknown ESV, Ocean Engineering;209: 107484; 2020 [15] Zhongben Zhu, Hongde Qin, and Xiang Yu*. Single-Beacon Based Underwater Robot Navigation. Offshore Robotics (journal-like series), 1(1), 2022 [16] HongdeQin, Xiang Yu, Zhongben Zhu, Zhongchao Deng, and RuijuTian; Unscented Kalman filter based single beacon underwater localization with unknown effective sound velocity. In 2018 OCEANS - MTS/IEEE Kobe Techno-Oceans (OTO), 1–6;2018 | |
 中国发明专利 | |
[1] 余相,娄敏,王阳阳,等. 基于非线性误差定义的IMU/UWB组合导航方法及系统: ZL 2025 1 1148871.2 [P]. 2025-11-04. [2] 余相,王阳阳,许培龙,等. 线性声剖面条件下的水下单信标高斯牛顿定位方法及系统: ZL 2024 1 1307715.1 [P]. 2025-10-17. [3] 余相,师长,王阳阳,等. 考虑声传播折射的水下单信标虚拟长基线定位方法及系统: ZL 2024 1 1307317.X [P]. 2025-10-17. [4]余相,曲铭,张天泽,等. 可估计未知声速的水下单信标虚拟长基线定位方法及系统: ZL 2024 1 1307135.2 [P]. 2025-09-30. [5]余相,张天泽,曲铭,等. 可估计未知声速的水下单信标半定规划定位方法及系统: ZL 2024 1 1306933.3 [P]. 2025-09-30. [6] 秦洪德,余相,朱仲本. 一种水下航行器的水下信标定位方法: ZL 2019 1 0939017.6 [P].2021-07-09. [7] 秦洪德,余相,朱仲本,邓忠超,万磊,田瑞菊. 一种具有全局收敛性的水下航行器单信标定位方法: ZL 2019 1 1128029.7 [P]. 2021-04-07. [8] 秦洪德,余相,朱仲本,邓忠超,万磊,田瑞菊. 一种可估计未知有效声速的水下单信标定位方法: ZL 2019 1 1000339.0 [P]. 2021-09-21. [9] 朱仲本,余相,秦洪德,邓忠超,万磊,田瑞菊. 一种具有全局收敛性的水下航行器单信标定位方法: ZL 2019 1 1129169.6 [P]. 2021-04-07. [10] 朱仲本,余相,秦洪德,邓忠超,万磊,田瑞菊. 一种可估计未知有效声速的自适应水下单信标定位方法: ZL 2019 1 0999922.0 [P]. 2021-08-24. [11] 朱仲本,余相,秦洪德,邓忠超,万磊,王卓,田瑞菊. 一种融合长基线与单信标定位的海底飞行节点定位方法: ZL 2019 1 0859060.1 [P]. 2021-07-09. [12] 朱仲本,秦洪德,余相,盛明伟,邓忠超. 一种水下鲁棒自适应单信标定位方法: ZL 2021 1 0358029.7 [P]. 2022-06-14. [13] 朱仲本,秦洪德,余相,盛明伟,邓忠超. 一种基于Gibbs采样器的自适应平滑方法: ZL 2020 1 1388197.2 [P] 2023-06-16. | |
 获奖荣誉 | |
[1] 博士研究生国家奖学金,国家级,2020,排名第1 | |