

近日,我院青年教师余相在机器人导航与鲁棒状态估计领域取得系列研究进展,以第一作者身份在《Ocean Engineering》、《IEEE Transactions on Vehicular Technology》和《Signal Processing》分别发表论文。三项成果分别围绕复杂水声环境中的AUV定位、惯性与超宽带组合导航的误差状态建模,以及非高斯噪声条件下的鲁棒卡尔曼滤波等问题展开,中国石油大学(华东)第一署名单位。
在水下声学定位方面,论文《AUV single-beacon localization based on virtual long baseline with an isogradient sound velocity profile》发表于《Ocean Engineering》。针对海水温度、盐度和深度变化引起的声速分层现象及其造成的测距偏差,研究将等梯度声速剖面下声传播时间与水平距离之间的关系引入虚拟长基线定位模型,在仅使用一个声学信标的条件下,分别构建两步加权最小二乘闭式定位算法和基于半定规划的优化算法。
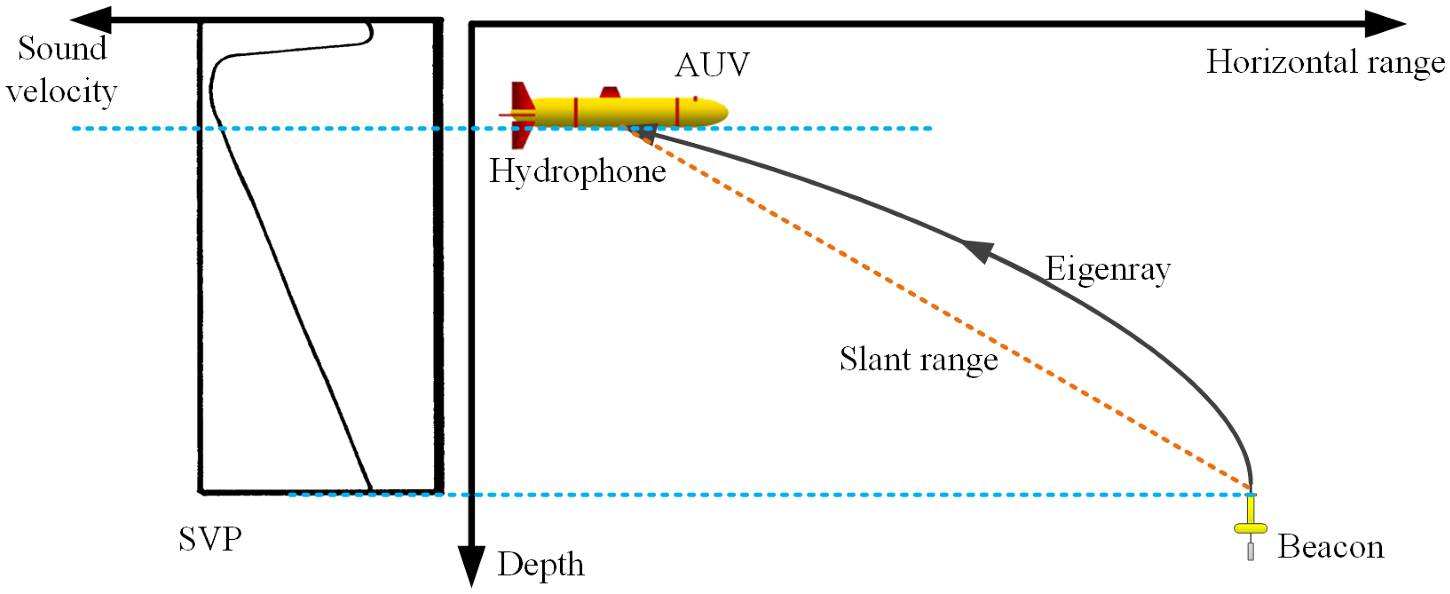
图 水声信道分层传播示意
数值仿真和半实物验证结果表明,考虑声速分层能够有效减小单信标定位误差。半实物验证采用AUV外场试验采集的航位推算数据与仿真生成的水声传播时间观测,两种方法的平均定位误差分别约为4.14米和3.38米,均优于忽略声速分层的定位方法。闭式算法具有较低计算开销,半定规划算法在观测噪声较大或虚拟信标数量较少时表现出更好的定位性能。
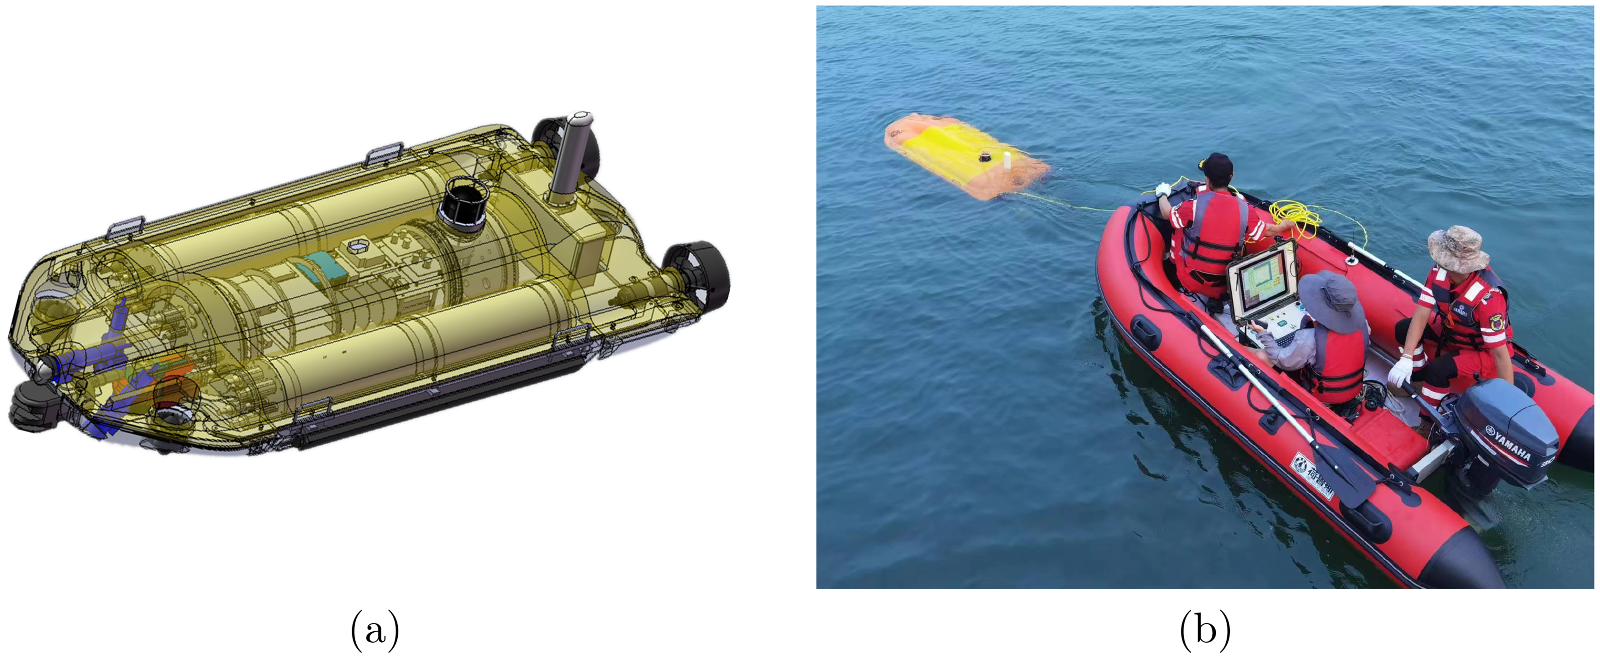
图 “XH-R300” AUV原型与外场试验场景
在多传感器组合导航方面,论文《IMU/UWB Integrated Navigation Based onNonlinear Error State Definitions》发表于《IEEE Transactions on Vehicular Technology》。针对传统惯性导航误差模型与导航状态及传感器零偏估计耦合较强、滤波性能依赖初始对准精度的问题,研究系统比较了双坐标系群左右不变误差及切群误差等非线性误差定义,提出新的左不变误差状态构造方法。该方法将导航状态误差动力学与导航状态及零偏估计解耦,减弱较大初始误差对系统线性化模型的影响。
论文通过数值仿真和MILUV公开数据集开展验证。在多组运动轨迹及随机初始估计条件下,所提方法在位置、姿态和传感器零偏估计方面表现出较稳定的收敛性能,能够降低组合导航系统对精确初始姿态对准的依赖,为无人机、移动机器人等平台的高可靠组合导航提供新的建模方法。
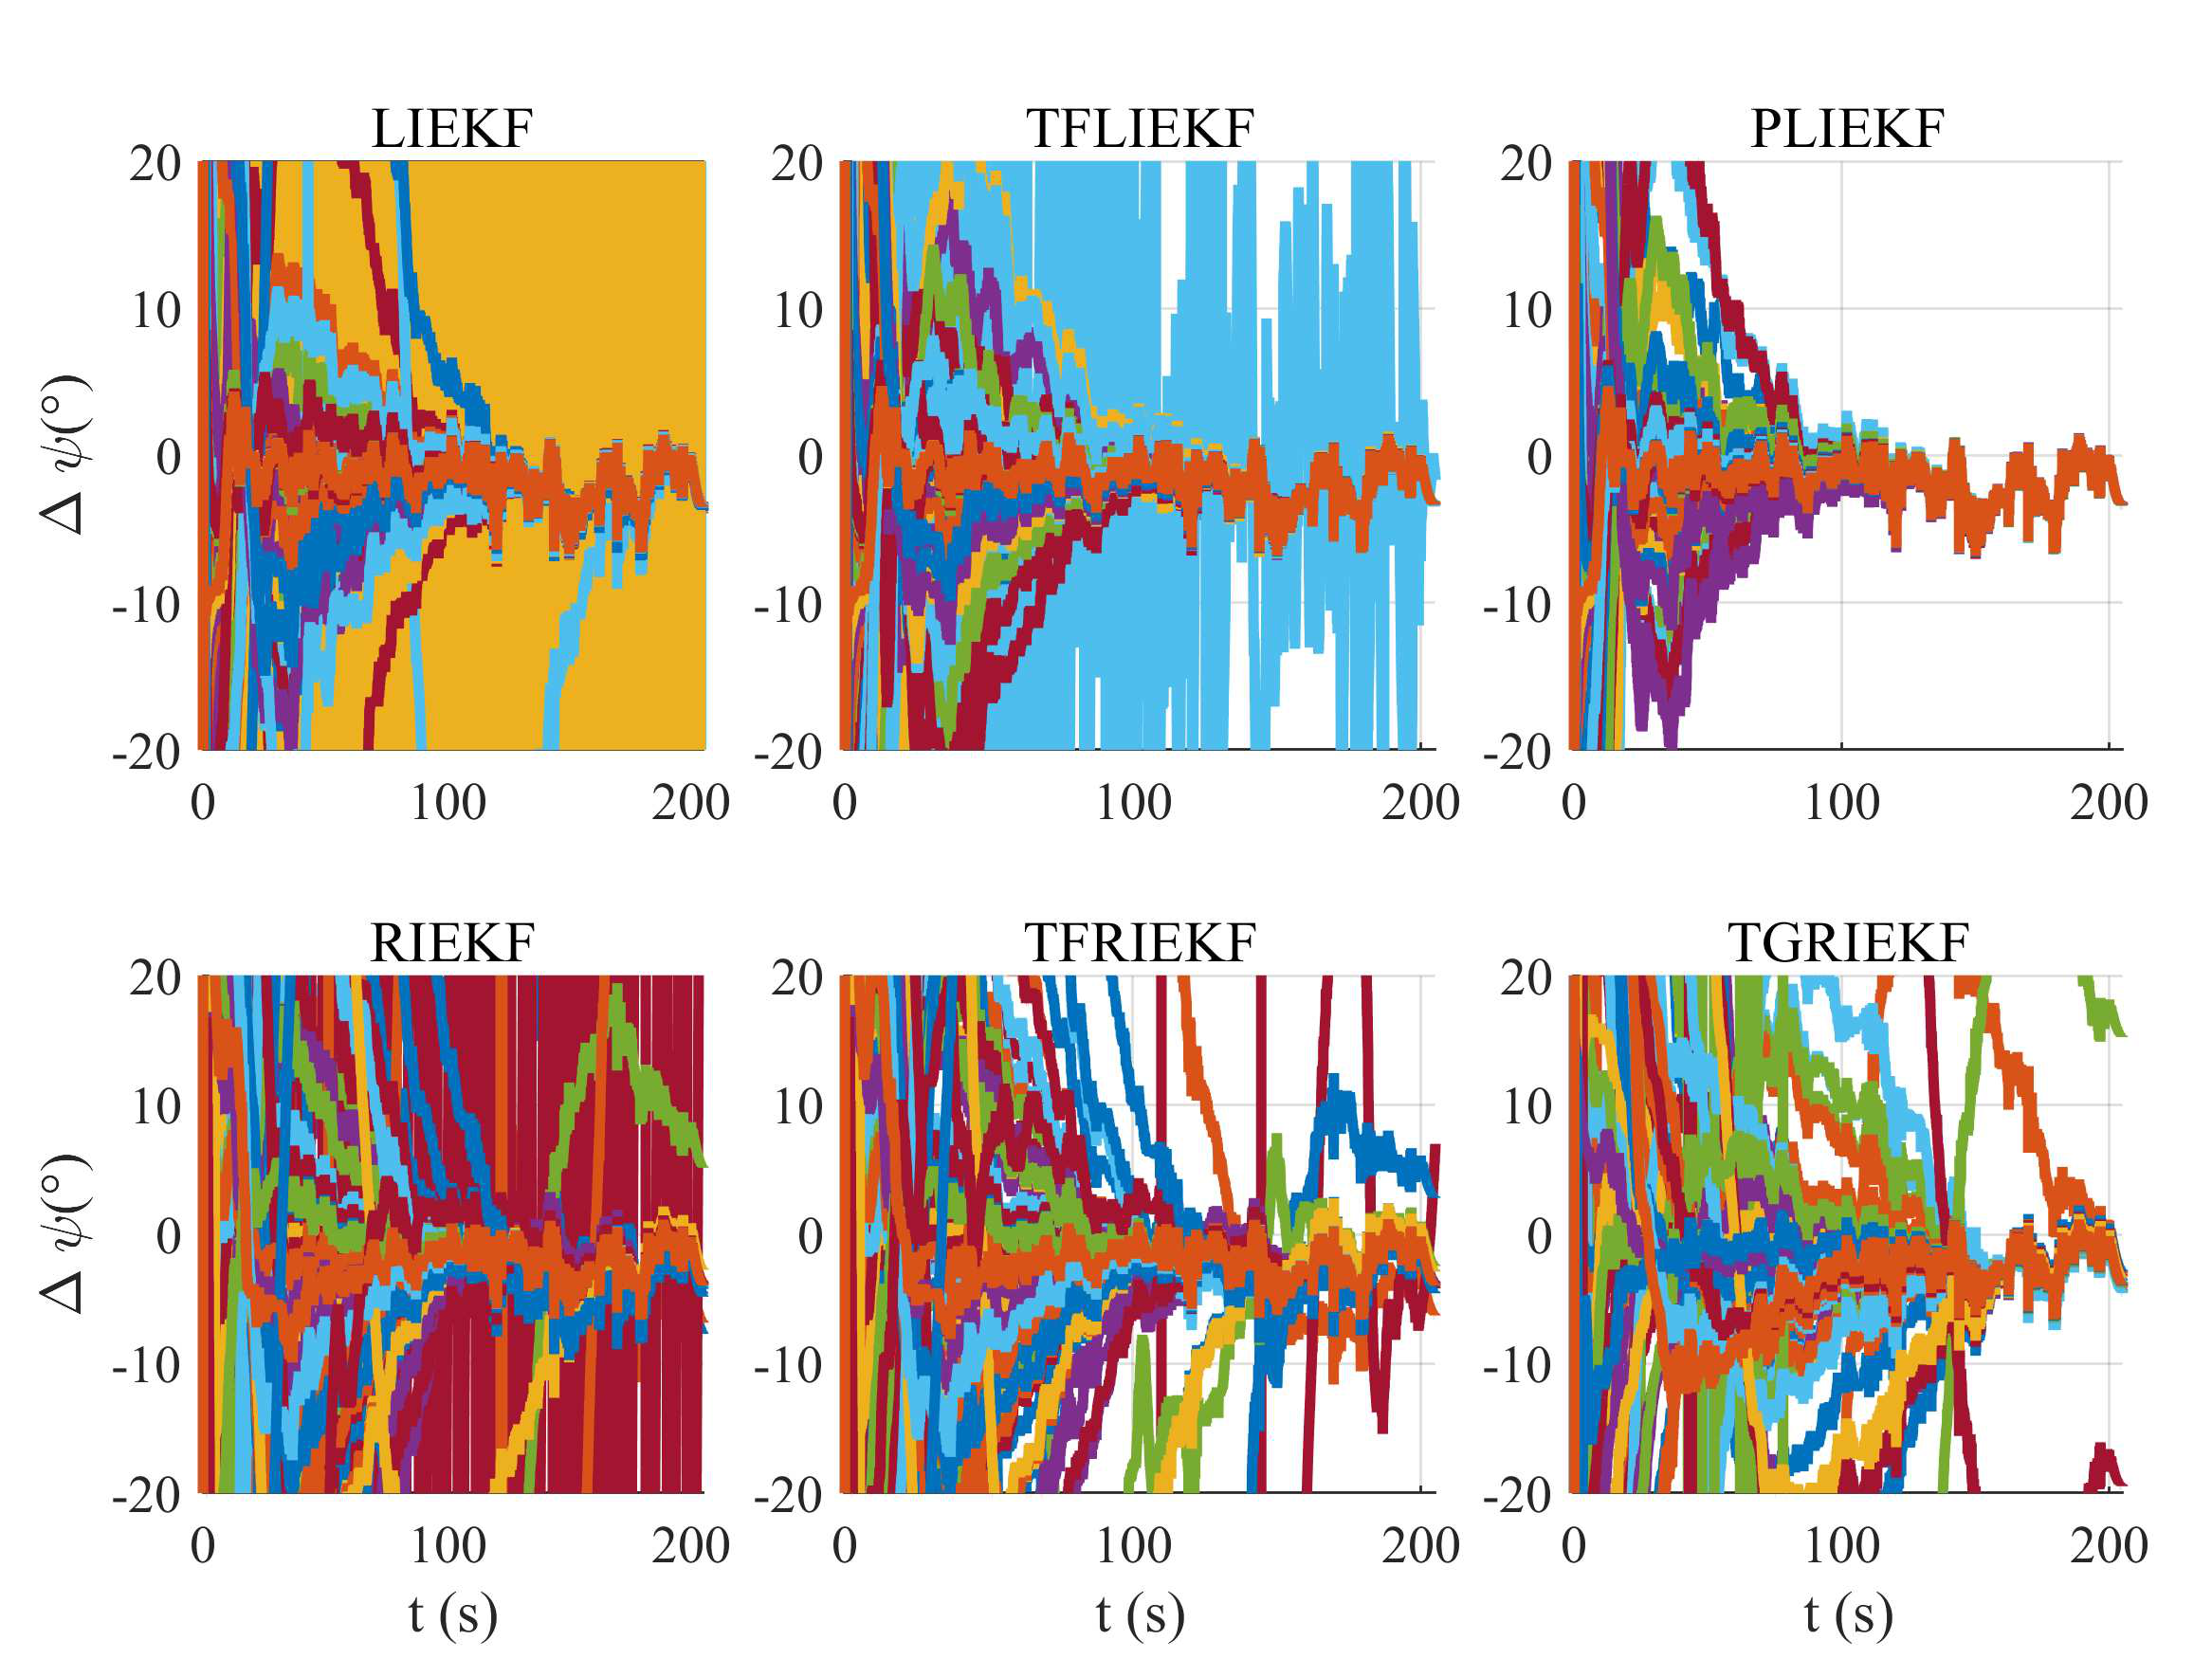
图 不同初始状态下的偏航角估计对比
在鲁棒状态估计方面,论文《Huber-generalized correntropy robust Kalman filtering for non-Gaussian state-space model》发表于《Signal Processing》。针对传感器异常值、脉冲干扰和重尾噪声导致的状态估计精度下降问题,研究提出Huber-广义相关熵复合损失函数,将Huber损失的残差调节机制引入广义相关熵准则,构建适用于线性和非线性系统的鲁棒卡尔曼滤波方法,并分析其等效权重、异常值增益抑制、局部迭代收敛以及给定条件下的均方误差有界性。
在经典线性模型、40维非线性模型及AUV定位半实物场景中的验证结果表明,所提方法能够抑制异常观测对状态修正的影响,提升估计精度。其中,AUV验证使用外场采集的航位推算数据与模拟水声测距观测,两种非线性滤波实现分别获得约0.752米和0.754米的平均定位误差,体现了方法在复杂噪声条件下的应用潜力。
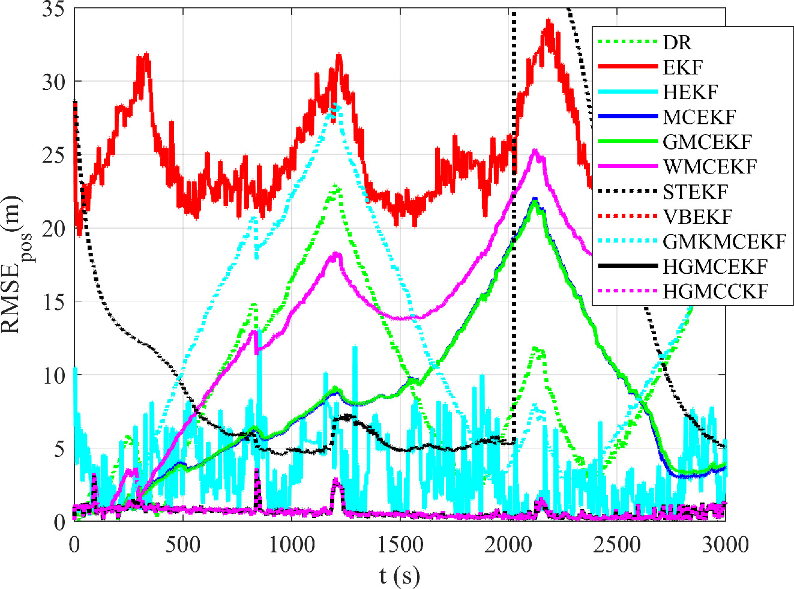
图 非高斯噪声条件下AUV位置估计误差对比
上述研究分别从声传播物理模型、导航误差状态构造和非高斯统计估计三个层面推进了机器人定位与状态估计方法研究,为复杂环境中的水下机器人自主导航、多传感器信息融合和海洋智能装备状态感知提供了方法参考。相关研究得到国家自然科学基金、山东省自然科学基金及中央高校基本科研业务费等项目支持。
论文链接:
https://www.sciencedirect.com/science/article/pii/S002980182600003X
https://doi.org/10.1109/TVT.2025.3648365
https://www.sciencedirect.com/science/article/abs/pii/S016516842600438X